ONE-LOOP PIPELINE
采-训-推一体化链路
从人本数据采集、治理标注,到 VLA / VAM 训练与真机部署,数据再回流迭代——设备、端侧、管线、模型全部自建。
01
采集
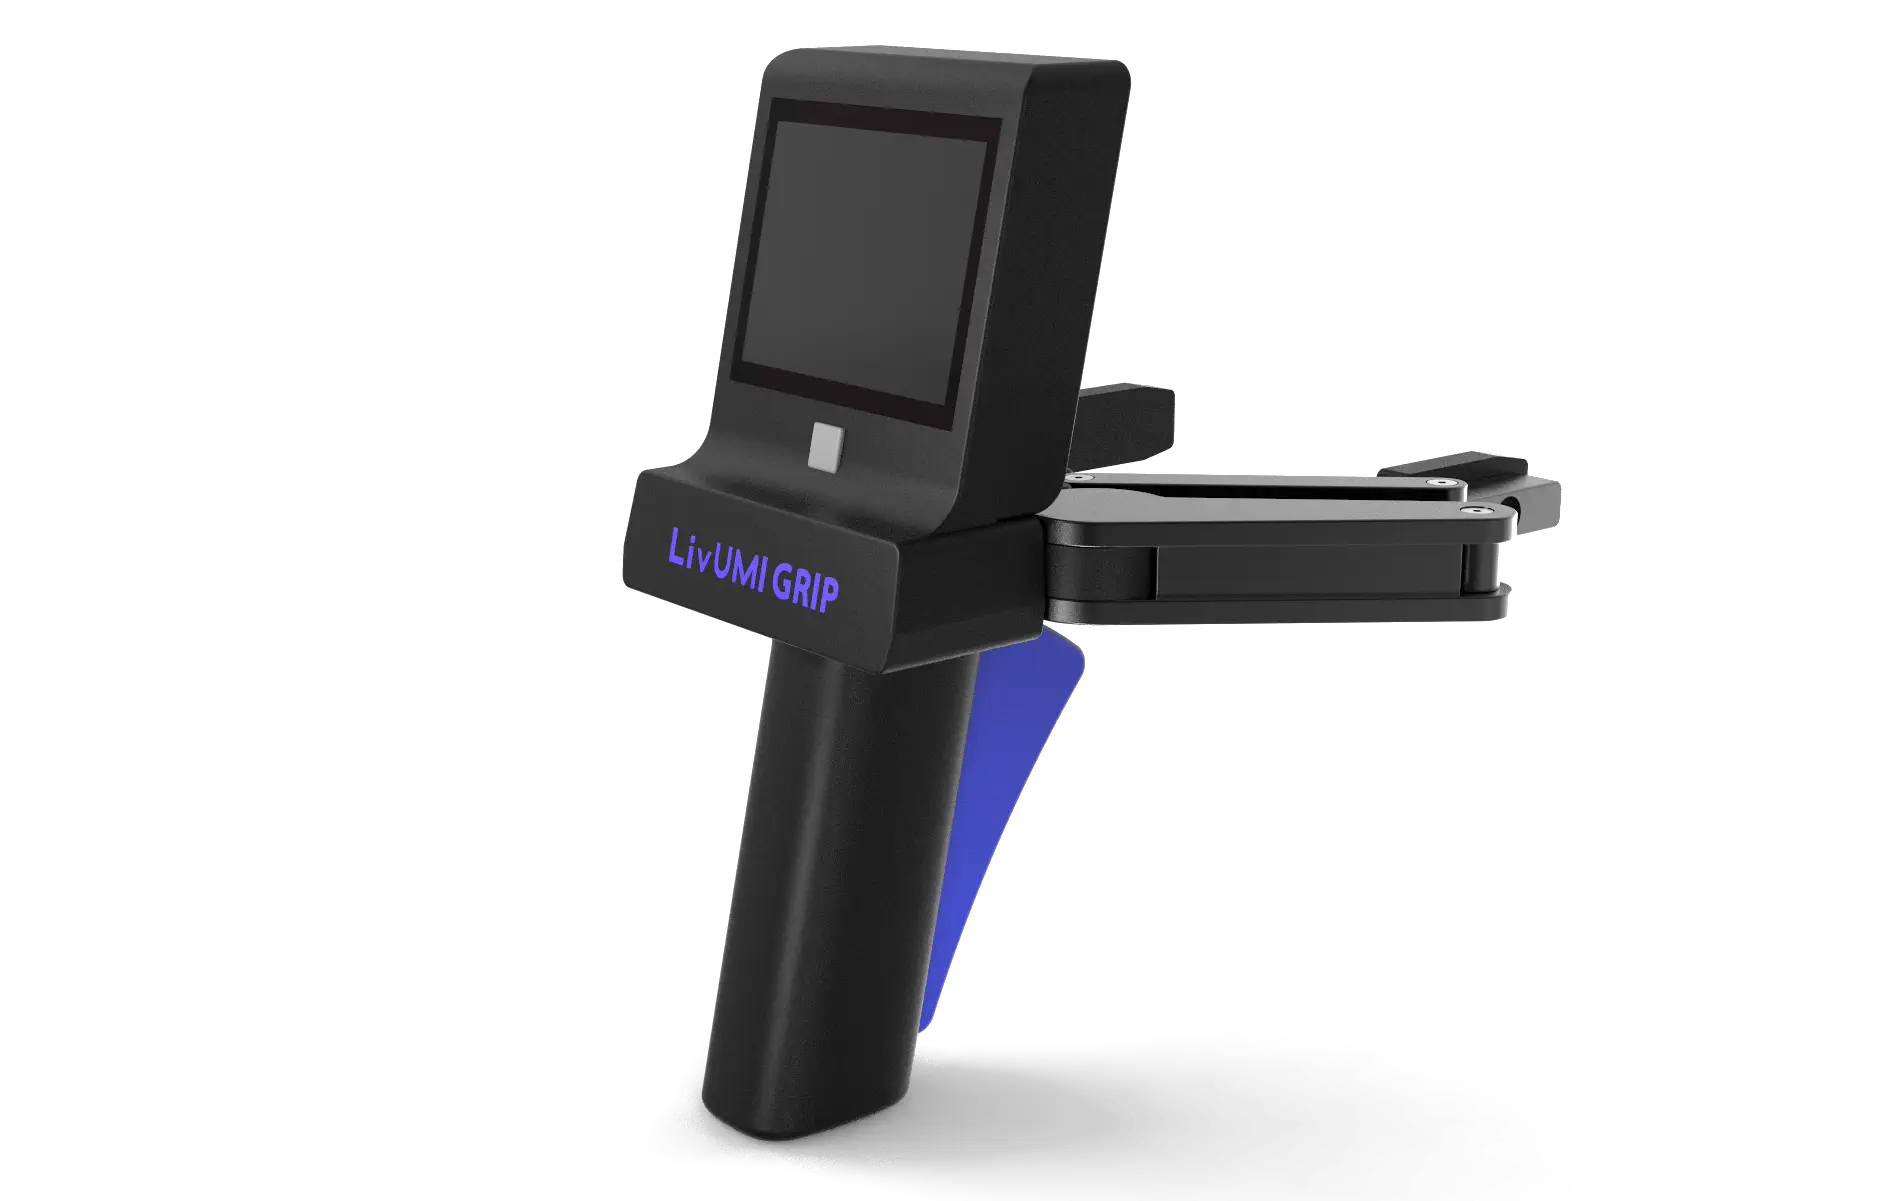
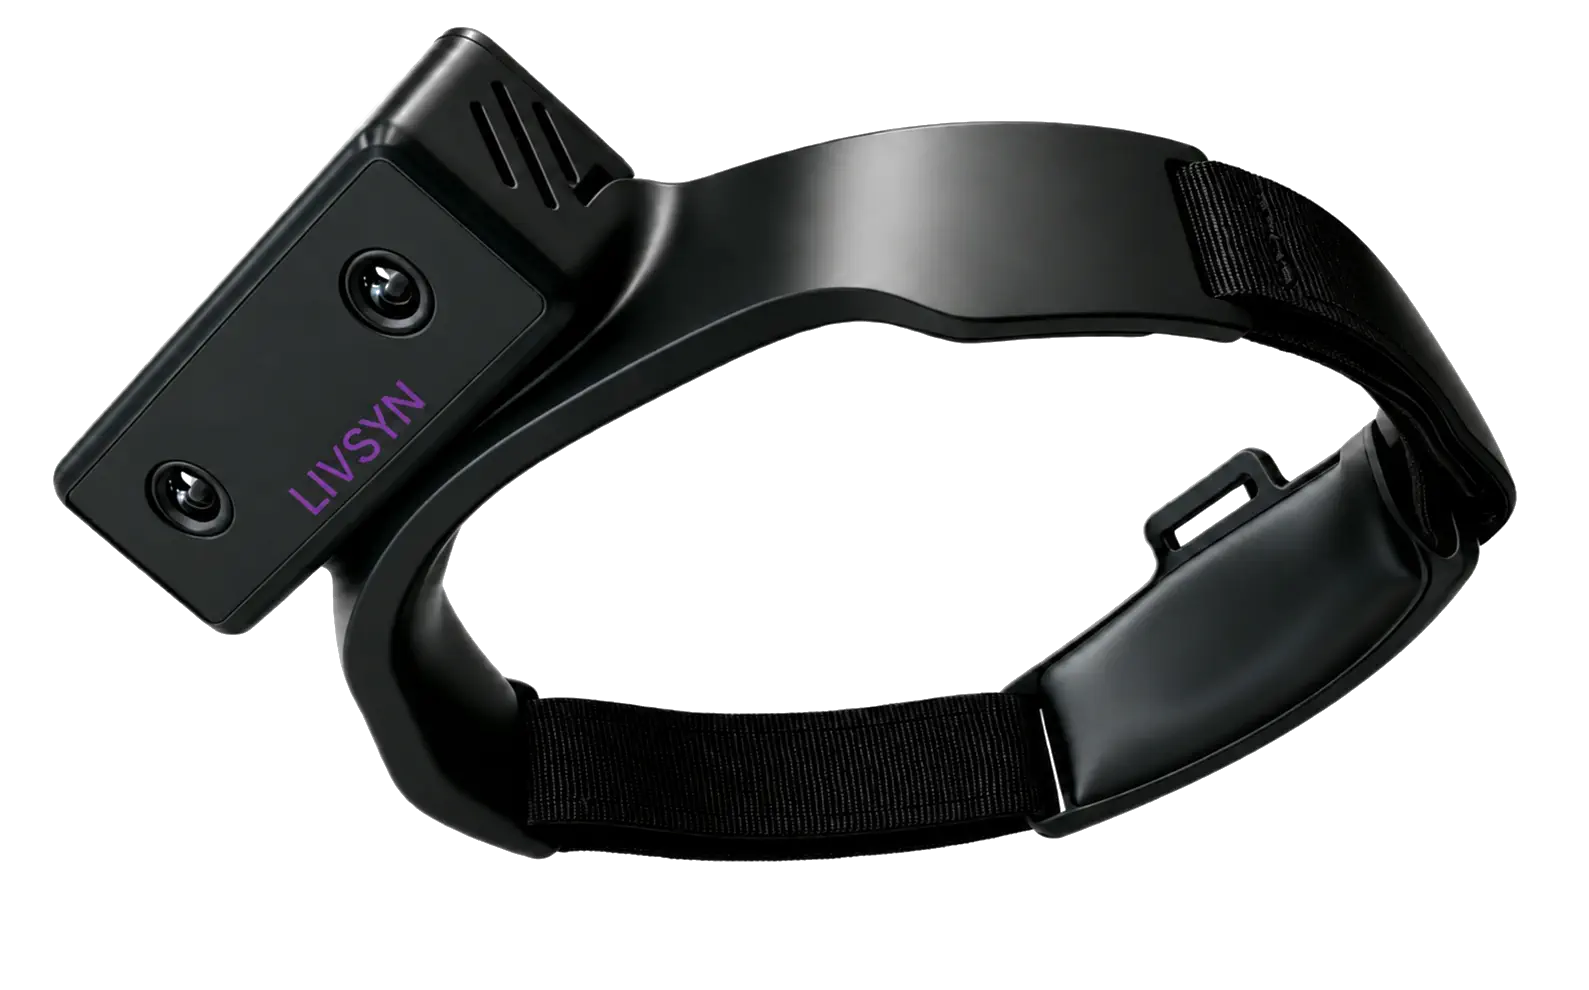
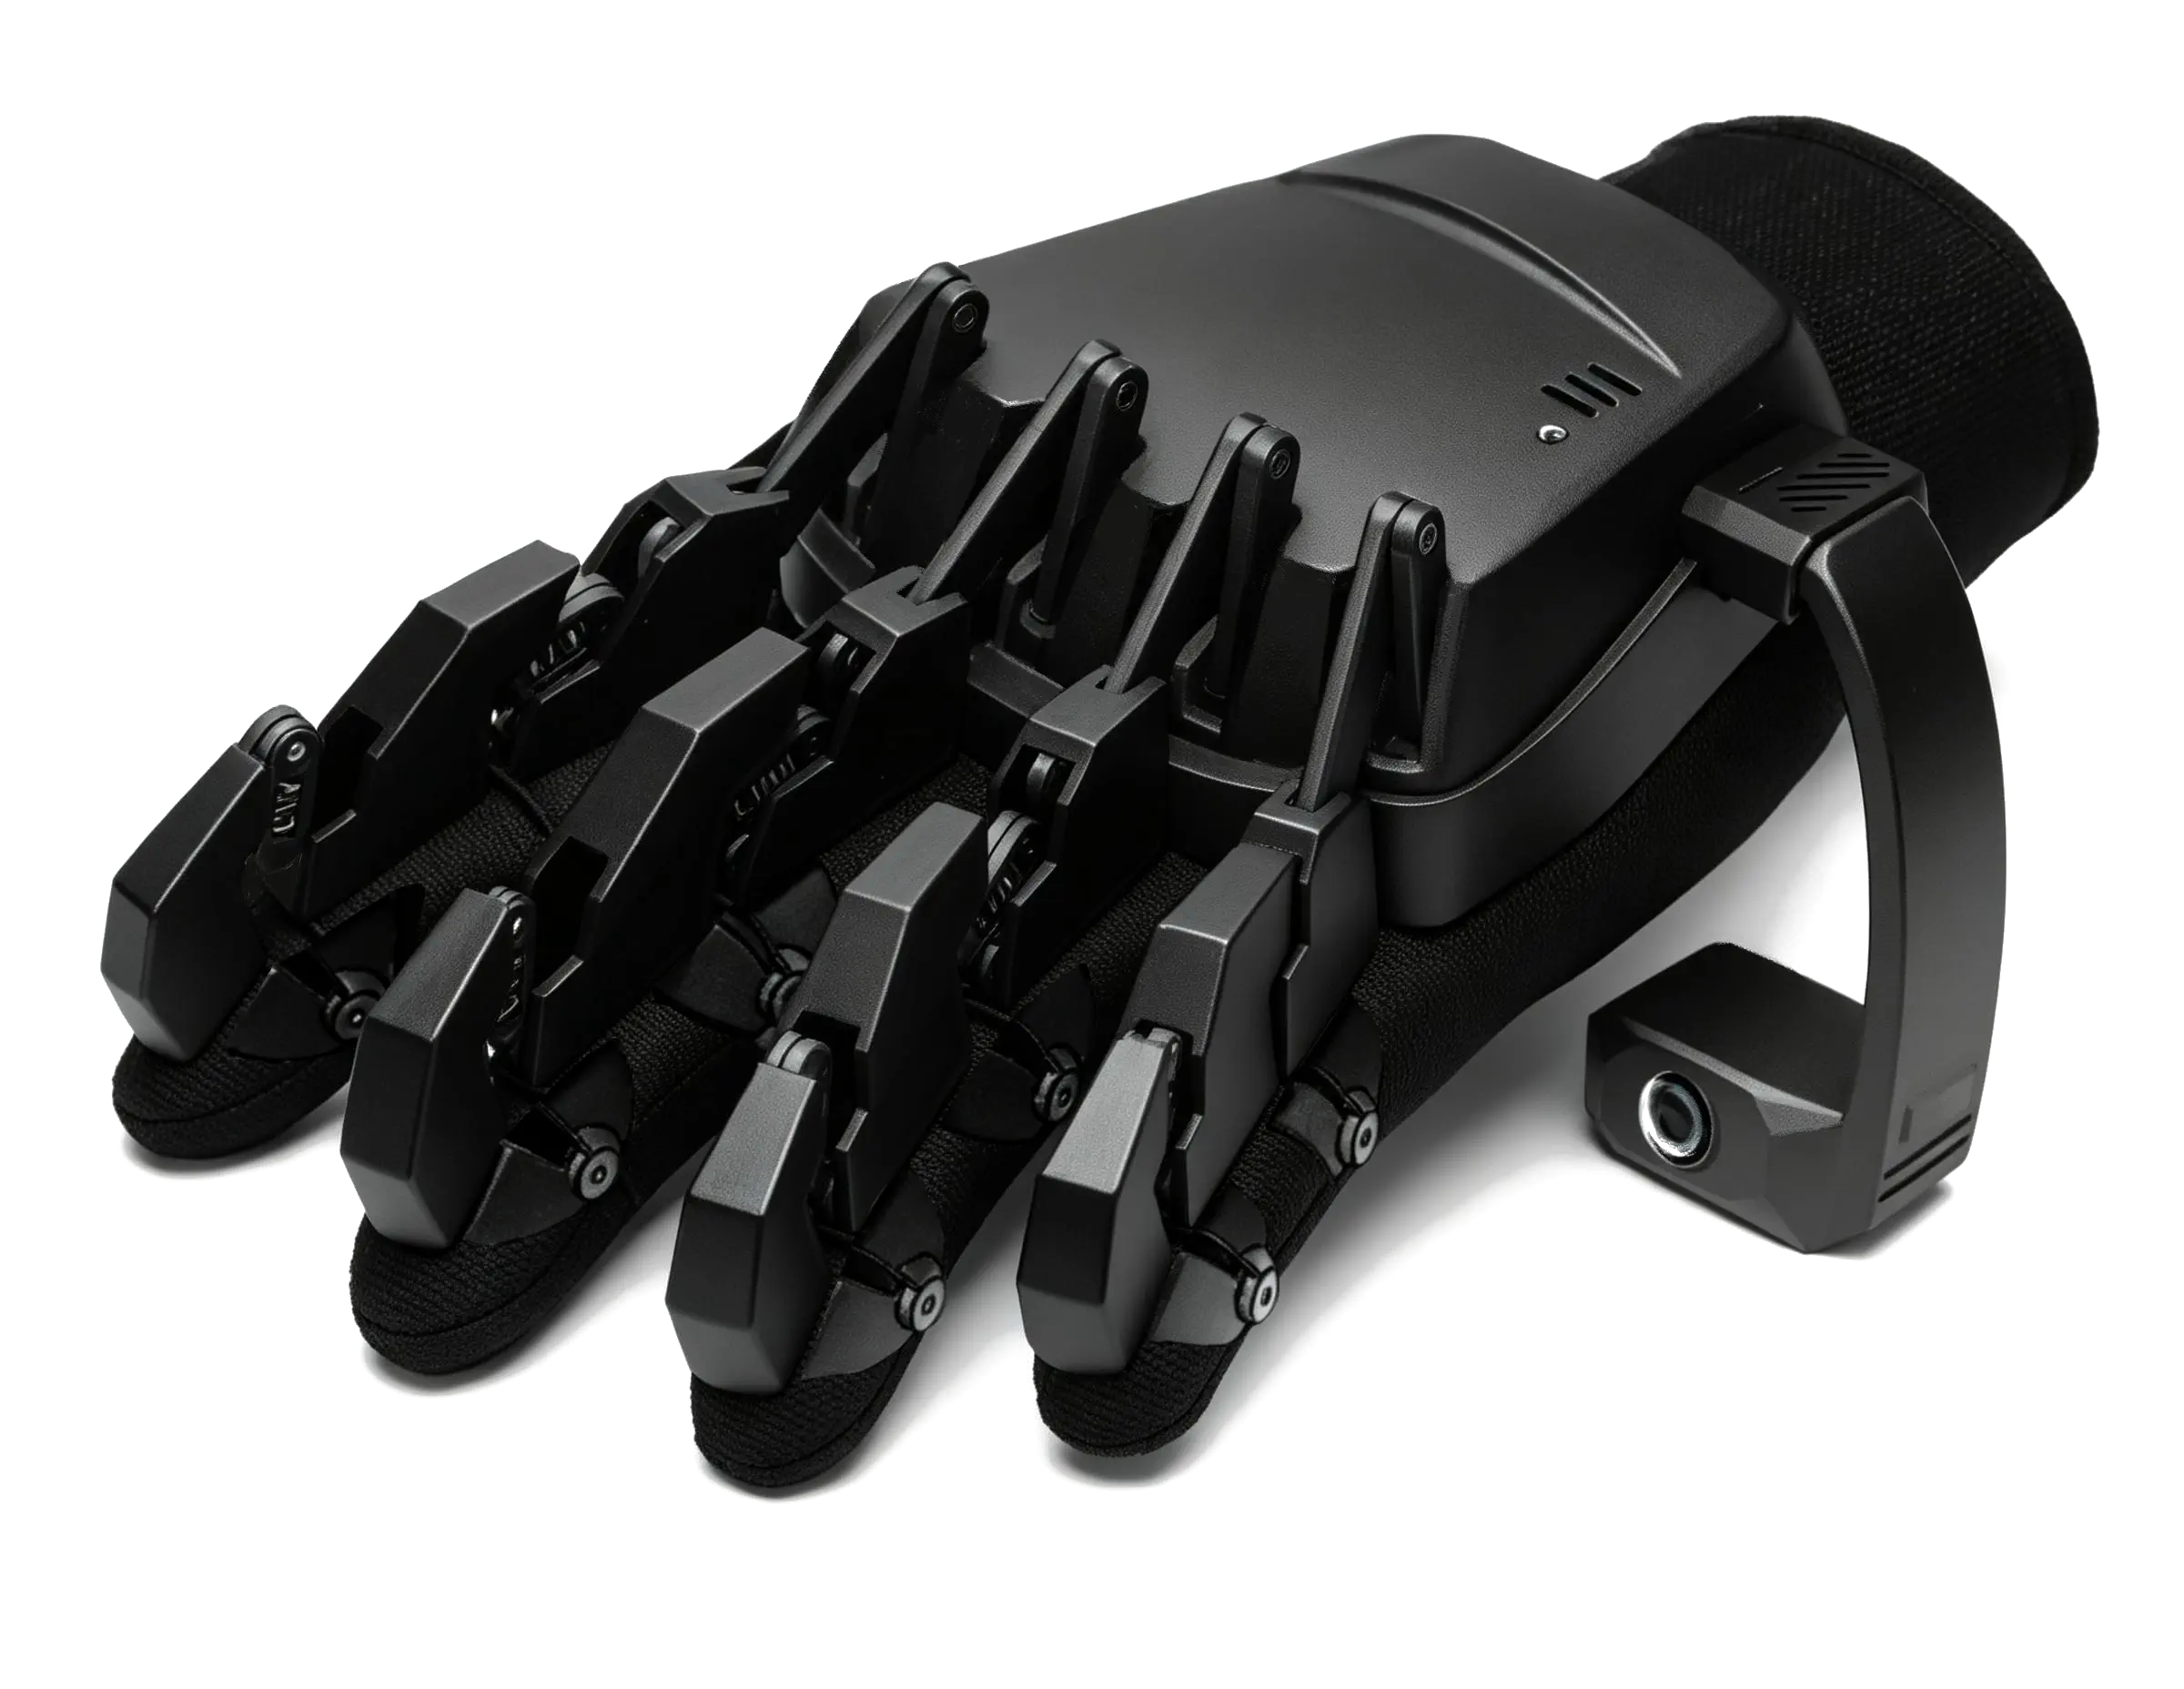
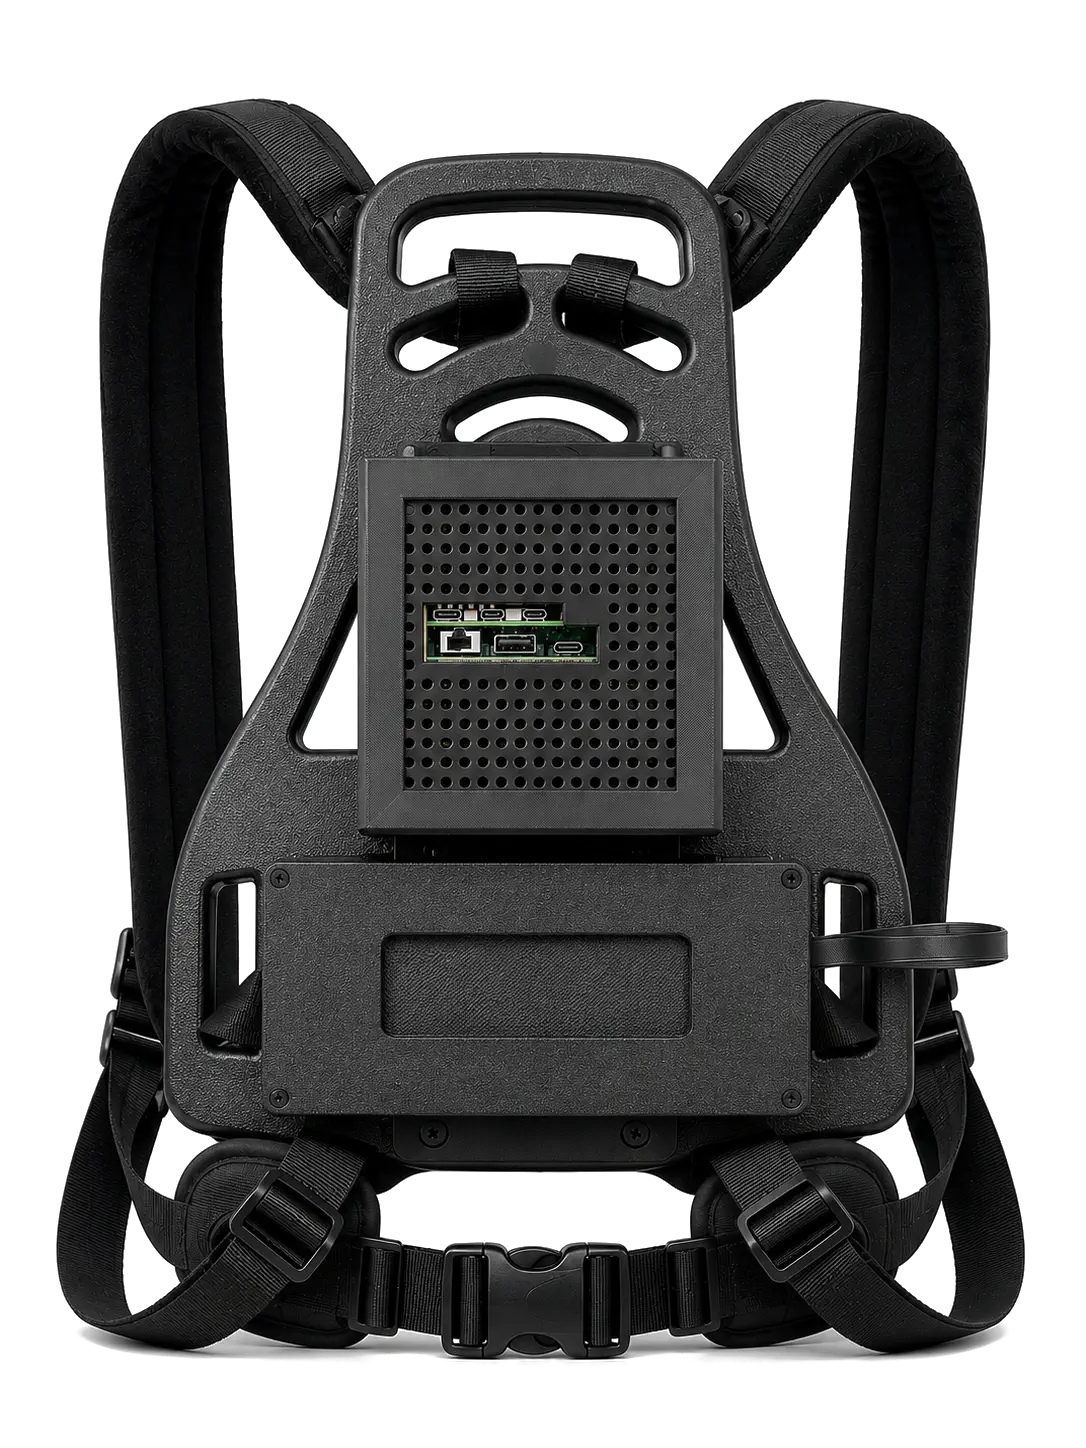
UMI · EGO · Dex夹爪、头环、手套三种人本形态,无需机器人本体即可采集高质量示教数据。
02治理
DataCube · LDP端侧多设备帧级硬同步与质检,清洗、去重、合规与版本管理全流程留痕。
03标注
LDP多维标注与 DataViewer 预览,输出可追溯、可直接加载的标准化数据集。
04VLA / VAM 训练
RUDA · PhiAgent统一模型架构训练视觉-语言-动作与视觉-动作模型,实现跨本体迁移。
05部署
RoboAgent策略编译与运动规划下发机器人本体,稳定执行并形成闭环反馈。
06数据回流
LeRobot v2.1 · RLDS真机执行数据回流至管线,持续迭代模型并支持标准格式一键导出。
DATA SAMPLES
数据质量,先看样例
以下是真实采集场景的原始回放。完整数据集样例、字段说明与下载入口,请查看数据样例页。
【Ego】包裹处理 · 第一视角
【UMI】捡水果 · 夹爪视角
PARTNERS & CLIENTS
合作伙伴 / 客户